Инкрементальный энкодер: что это, как устроен и как работает
Инкрементальный энкодер — самый распространённый датчик обратной связи в приводах станков с ЧПУ, конвейерах и измерительных системах. Он не знает «абсолютного» положения, а только считает шаги от точки старта, и именно из этого вытекают все его достоинства и ограничения. Если не понимать, как формируются его сигналы, трудно разобраться и в ошибках позиционирования, и в выборе замены при отказе. В статье — принцип работы, устройство, сигналы, типы выходов, сравнение с абсолютными датчиками и практические рекомендации по выбору и эксплуатации.
- Принцип работы: что считает энкодер
- Устройство инкрементального энкодера
- Сигналы A, B, Z и разрешение
- Виды и типы выходных сигналов
- Отличие от абсолютного энкодера и ограничения
- Как выбрать и подключить
- Типичные неисправности и эксплуатация
Принцип работы: что считает энкодер
Энкодер (датчик положения, преобразователь угла или перемещения) переводит механическое движение в электрические сигналы. Слово «инкрементальный» означает «приращение»: на каждое элементарное смещение вала или каретки датчик выдаёт один импульс. Контроллер (УЧПУ, ПЛК или счётчик) складывает эти импульсы и по их числу вычисляет пройденный путь, а по частоте — скорость.
Положение в такой системе всегда относительное: оно отсчитывается от момента, когда счётчик был обнулён. Поэтому станок после включения выполняет поиск нуля — выход на референтную метку, о которой речь пойдёт ниже. Общий обзор типов датчиков вы найдёте в статье «Энкодеры и их разновидности».
Устройство инкрементального энкодера
Наиболее распространён оптический энкодер. Его основные элементы:
- Источник света — как правило, светодиод.
- Кодовый диск (для круговых датчиков) или measuring scale — линейная шкала (для линейных). На диске нанесены чередующиеся прозрачные и непрозрачные штрихи с постоянным шагом.
- Маска или сканирующая пластина — формирует чёткие световые окна для фотоприёмников.
- Фотоприёмники — преобразуют изменение освещённости в электрический сигнал.
- Электроника обработки — усиливает, формирует и при необходимости интерполирует сигнал, затем выдаёт его через выходной драйвер.
- Вал, подшипниковый узел и корпус — у круговых датчиков; у линейных — сканирующая головка и шкала в защитном профиле или открытая.
При вращении диска штрихи поочерёдно перекрывают и открывают свет, а фотоприёмники выдают периодический сигнал. Один период соответствует смещению на один шаг штрихов. Помимо оптических существуют магнитные энкодеры, где вместо штрихов используется полюсная разметка и магниторезистивные или холловские элементы, — они менее чувствительны к загрязнению, но обычно уступают в точности. Подробнее — в материале про линейные магнитные энкодеры.
Сигналы A, B, Z и разрешение
Стандартный инкрементальный энкодер имеет три основных канала:
- A и B — два периодических сигнала, сдвинутых друг относительно друга на четверть периода (90 электрических градусов). Такой сдвиг называется квадратурой.
- Z (иногда R, «нулевой импульс», референтная метка) — один импульс за оборот у круговых датчиков или метка в определённых точках шкалы у линейных.
Сдвиг по фазе нужен для определения направления: если сигнал A опережает B, вращение идёт в одну сторону, если отстаёт — в другую. Без второго канала можно было бы только считать импульсы, но не отличить прямое движение от обратного. Кроме того, контроллер может использовать оба фронта обоих сигналов и получить четырёхкратное умножение разрешения (режим ×4).
Пример для иллюстрации: датчик на 2500 импульсов на оборот (имп/об) при учёте всех фронтов в режиме ×4 даёт 10 000 отсчётов на оборот, то есть угловой шаг 0,036°. У линейных датчиков шаг определяется периодом шкалы и коэффициентом интерполяции: например, период 20 мкм при десятикратной интерполяции даёт шаг 2 мкм. Конкретные значения всегда берите из паспорта датчика.
| Сигнал | Что передаёт | Для чего используется |
|---|---|---|
| A | Периодический сигнал, основной канал | Счёт перемещения и скорости |
| B | Тот же сигнал со сдвигом 90° | Определение направления, повышение разрешения ×2 и ×4 |
| Z (R) | Референтный импульс | Привязка к нулю, поиск референтной точки |
| Инверсные (A−, B−, Z−) | Зеркальные копии для дифференциальной передачи | Помехоустойчивость на длинной линии |
Виды и типы выходных сигналов
Инкрементальные датчики классифицируют по нескольким признакам: по типу движения (круговые и линейные), по физическому принципу (оптические, магнитные, индуктивные) и по способу крепления (с собственными подшипниками, бесподшипниковые, полые и шпоночные валы). Отдельно важен тип выходного сигнала — от него зависит, подойдёт ли датчик к вашему контроллеру или усилителю.
| Тип выхода | Характеристика | Особенности применения |
|---|---|---|
| TTL (RS-422) | Цифровые прямоугольные импульсы, дифференциальная передача | Стандарт для ЧПУ и промышленной автоматики, хорошая помехоустойчивость |
| HTL (push-pull) | Прямоугольные импульсы с повышенным уровнем напряжения | Для длинных линий и сильных помех, питание обычно выше, чем у TTL |
| Открытый коллектор (NPN/PNP) | Транзисторный выход, требует нагрузки | Недорогие датчики для ПЛК и счётчиков |
| 1 Vpp (sin/cos) | Аналоговые синусоидальные сигналы A и B | Позволяет интерполировать в контроллере и получать очень малый шаг |
Выходы TTL и HTL нельзя подключать друг к другу без согласования: несовпадение уровней приведёт либо к отсутствию сигнала, либо к повреждению входа. Подробнее об интерфейсах и о том, как они соотносятся с последовательными протоколами, — в статье «Интерфейсы энкодеров: SSI, BiSS, EnDat, Fanuc Serial».
Пример промышленного инкрементального датчика для замены в приводе — импульсный энкодер Fanuc. Тип датчика (инкрементный или абсолютный) и его совместимость определяйте по артикулу двигателя и документации.

Импульсный энкодер Fanuc для приводов станков с ЧПУ. Перед заказом сверьте артикул с шильдиком двигателя и документацией.
Отличие от абсолютного энкодера и ограничения
Абсолютный энкодер выдаёт уникальный код для каждого положения, поэтому после включения контроллер сразу знает координату. Инкрементальный датчик такой информации не хранит: при отключении питания или потере счёта «нулевая» точка теряется, и положение приходится восстанавливать заново. Этому посвящена отдельная статья «Абсолютный и инкрементальный энкодер: в чём разница».
| Параметр | Инкрементальный | Абсолютный |
|---|---|---|
| Выходной сигнал | Импульсы A, B, Z | Код положения по последовательному интерфейсу или параллельно |
| Положение после включения | Неизвестно, нужен поиск референтной метки | Известно сразу |
| Реакция на потерю питания | Счёт теряется | Положение сохраняется (у многооборотных — с учётом батареи или механики) |
| Цена и сложность | Обычно ниже, проще интерфейс | Обычно выше, сложнее интерфейс |
| Типичное применение | Обратная связь по скорости и положению, счёт, позиционирование с реферированием | Оси без возможности безопасного реферирования, робототехника |
Главное ограничение инкрементального датчика — накопление ошибки при пропуске импульсов. Если из-за помехи, загрязнения шкалы или перегрузки линии связи контроллер пропустит часть сигналов, то текущая координата будет искажена, а станок продолжит работать с неверным нулём. Для контроля используют референтную метку: при каждом проходе через неё контроллер сравнивает свой счёт с ожидаемым. Если вы столкнулись с потерей позиции после перебоя питания, посмотрите материал о потере абсолютной позиции и батарее энкодера.
Как выбрать и подключить
При подборе инкрементального датчика сверяйте следующие параметры:
- Тип и конструкция. Круговой или линейный, полый вал или вал со шпонкой, фланец или лапы, габариты и присоединительные размеры.
- Разрешение. Число импульсов на оборот (имп/об) для круговых, период шкалы и интерполяция — для линейных. Оно должно соответствовать входу контроллера по максимальной частоте.
- Тип выхода и питание. TTL, HTL, открытый коллектор или 1 Vpp; напряжение питания и потребляемый ток — по паспорту.
- Наличие референтной метки. Одна метка за оборот, кодированные метки по шкале либо их отсутствие.
- Максимальная частота и скорость вращения. Предельная частота сигнала зависит от числа импульсов на оборот и скорости вала.
- Степень защиты и условия работы. Для СОЖ, стружки и масляного тумана нужны герметичные исполнения с классом защиты, подходящим для станка. Конкретные значения уточняйте по руководству к станку.
- Кабель и разъём. Длина, экранирование, распиновка. Для TTL и дифференциальных схем используйте витые пары.
Для общепромышленных задач подходят компактные круговые датчики, например модели OMRON серии E6C2. Они применяются там, где нужен контроль скорости или угла на вспомогательных механизмах, без жёстких требований ЧПУ-привода.
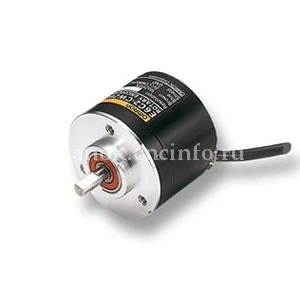
Инкрементный угловой энкодер для контроля скорости и угла вала на оборудовании и вспомогательных механизмах.
Для линейных осей, где требуется высокая точность и открытая шкала, применяют инкрементные датчики Renishaw. Другие варианты — в разделе каталога энкодеры и среди измерительных датчиков и систем.
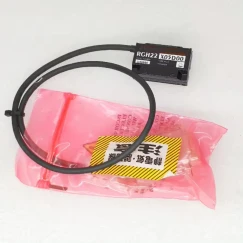
Инкрементный энкодер Renishaw для систем с бесконтактным оптическим считыванием. Параметры и комплектность уточняйте по документации производителя.
Если нужно сопоставить энкодер с конкретным двигателем, пригодится статья «Подбор энкодера по серводвигателю».
Типичные неисправности и эксплуатация
Большинство отказов инкрементальных датчиков связано не с «выгоранием» электроники, а с условиями эксплуатации и монтажа.
- Загрязнение шкалы или диска. Масляный туман, СОЖ и стружка перекрывают штрихи; сигнал искажается, возникают пропуски. Помогает осторожная очистка рекомендованными средствами и проверка уплотнений.
- Неверный зазор или перекос. Для бесконтактных датчиков с открытой шкалой зазор между головкой и шкалой критичен; контролируйте его по руководству производителя.
- Помехи в кабеле. Прокладка рядом с силовыми цепями, разрыв экрана, плохое заземление приводят к ложным импульсам. Используйте экранированный кабель, разделяйте силовые и сигнальные трассы.
- Повреждение кабеля и разъёма. Излом в кабель-канале, окисление контактов, ослабленный фиксатор — частая причина периодических ошибок.
- Механический износ. Для датчиков с подшипниками — люфт и вибрация на валу, повреждение соединительной муфты.
- Неисправность электроники. Потеря одного из каналов A или B, отсутствие нулевого импульса, пониженный уровень сигнала.
Типовые признаки: ошибки слежения и позиционирования, дрейф нуля от реферирования к реферированию, аварии по обрыву линии энкодера, нестабильная скорость привода. Проверку удобно начинать с осциллографа: смотрите наличие и форму сигналов A, B, Z и сдвиг между A и B. Подробнее о причинах сбоев — в статье «Ошибки чтения энкодера: загрязнение, зазоры и другие причины», а если энкодер «теряет счёт» — в материале «Энкодер потерял отсчёт: причины».
| Симптом | Вероятная причина | Что проверить |
|---|---|---|
| Дрейф нуля, разные координаты после реферирования | Пропуск импульсов, помехи | Экран и заземление кабеля, чистота шкалы, форма сигналов |
| Нет движения по оси, ошибка обратной связи | Обрыв кабеля, нет питания датчика | Напряжение питания на датчике, целостность жил, разъём |
| Станок не находит референтную метку | Отсутствует сигнал Z или он искажён | Сигнал Z на осциллографе, положение датчика относительно метки |
| Реверсивное направление, «убегание» оси | Потерян один из каналов A или B | Фазовый сдвиг A/B, распиновка, исправность выходного драйвера |
Перед заменой датчика желательно исключить внешние причины: проверить кабель, питание и заземление. Это экономит время и деньги, особенно если простой станка обходится дороже самого узла.
FAQ: частые вопросы
Чем инкрементальный энкодер отличается от абсолютного?
Инкрементальный выдаёт импульсы приращения и не хранит положение, поэтому после включения нужен поиск референтной метки. Абсолютный выдаёт код текущей позиции, и контроллер знает координату сразу.
Для чего нужны сигналы A и B со сдвигом 90°?
Сдвиг позволяет определить направление движения: по тому, какой сигнал опережает, контроллер понимает, вперёд или назад идёт ось. Кроме того, по обоим фронтам двух сигналов можно учетверить разрешение (режим ×4).
Что делает сигнал Z у инкрементального энкодера?
Это референтный (нулевой) импульс: у кругового датчика он выдаётся раз за оборот и используется для привязки к нулю при поиске референтной точки. У линейных датчиков роль такой метки играют отдельные отметки на шкале.
Можно ли подключить энкодер с выходом HTL к входу под TTL?
Напрямую нельзя: уровни сигналов различаются, и это может привести к отсутствию сигнала или повреждению входа. Нужен датчик с подходящим типом выхода или согласующий преобразователь уровней.
Почему инкрементальный энкодер «теряет» положение?
Чаще всего из-за пропуска импульсов при помехах, загрязнении шкалы или повреждении кабеля, а также из-за отключения питания. Проверьте экранирование и заземление, чистоту шкалы и форму сигналов A, B, Z.
Заключение
Инкрементальный энкодер — простой и надёжный датчик, который считает приращения перемещения и по сдвигу каналов A и B определяет направление движения. Его сильные стороны — доступная цена, широкий выбор типов выходов и высокое разрешение; слабые — потеря положения при отключении питания и чувствительность к помехам и загрязнению. Правильный выбор разрешения, типа выхода и степени защиты, а также аккуратный монтаж кабеля определяют, насколько стабильно будет работать система.
Если вам нужно подобрать инкрементальный датчик по артикулу двигателя, определить причину сбоев обратной связи или найти замену снятому с производства энкодеру, специалисты ООО «Эффективное производство» помогут с подбором и поставкой.
Связанные материалы
- Инкрементальный энкодер: что это, как устроен и как работает
- Энкодеры и их разновидности
- Абсолютный и инкрементальный энкодер: в чём разница
- Инкрементальный или линейный энкодер: что выбрать
- Интерфейсы энкодеров: SSI, BiSS, EnDat, Fanuc Serial
- Ошибки чтения энкодера: загрязнение, зазоры и другие причины
Читайте также